1. はじめに
これまでの基礎知識記事(第1回〜第6回)で、CPUとレジスタ、物理アドレスと仮想アドレス、4段階ページング、ELF64とリンカスクリプト、UEFIの ExitBootServices、そしてスタックと呼び出し規約(ABI)までを一通り学んできました。
さて、第5回の記事「UEFIメモリマップとExitBootServicesとは?」で、次のような重要な事実を確認しました。
「
ExitBootServicesを呼び出してUEFIから独立した瞬間、それまで使っていたUEFIの画面出力機能(stdout)は一切使えなくなる」
では、無事にカーネルの kernel_main 関数へジャンプできたとして、カーネルは 「無事に起動できたよ!」という最初のメッセージをどうやって外の世界へ伝えればよいのでしょうか?
このとき、世界中のほぼすべてのOS開発者が最初に作るのが 「シリアル通信(UART 16550)」 によるログ出力です。 そして、このシリアル通信や今後のキーボード・画面・タイマーなどを操作するときに必ず登場するのが、「ポートI/O(Port-Mapped I/O)」 と 「MMIO(Memory-Mapped I/O:メモリマップドI/O)」 という2つの言葉です。
この記事では、CPUがメモリ以外の「周辺機器(デバイス)」と会話するための2つの方法と、最初の命綱となる「シリアル通信(UART)」の仕組みをゼロから解説します。
対象読者とこの記事のゴール
- 前提知識:
- この記事では、これまでの基礎知識記事「CPUとレジスタ・メモリの基本(
RAX/AL/DXレジスタ)」および「物理アドレスと仮想アドレスとは?」を理解しているものとして進めます。
- この記事では、これまでの基礎知識記事「CPUとレジスタ・メモリの基本(
- 対象読者:
- 「CPUはどうやってキーボードや画面、通信ポートに命令を送っているのか」を知りたい方
- OS開発のコードに出てくる
out dx, alや0x3F8というマジックナンバーの正体を知りたい方 - 「なぜ画面(フレームバッファ)に文字を描くより先に、シリアル出力を作るのか」と疑問に思った方
- この記事のゴール(到達レベル:L1〜L2):
- L1(概念理解): CPUが周辺機器とやり取りする2つの方法(ポートI/O と MMIO)の違いと、なぜ最初にシリアル通信(UART)を使うのかを説明できるようになること
- L2(仕組み理解): x86_64の
in/out命令の動き、UART(0x3F8)で1文字を送る手順、およびMMIOで必須となるvolatile(最適化防止) の理由を理解すること
2. まず概要を理解する:CPUはどうやって周辺機器と会話するのか?
一言でいうと何か?
CPUの仕事は、メモリ(RAM)の中だけで計算することではありません。画面に絵を出したり、キーボードの入力を受け取ったり、文字を外部へ送ったりする必要があります。
実は、こうした周辺機器(デバイス)の内部にも、CPUとデータをやり取りするための 「小さな小箱(デバイスレジスタ)」 が用意されています。CPUがその小箱に数値を書き込むと周辺機器が動き、小箱から数値を読み出すと周辺機器の状態が分かります。
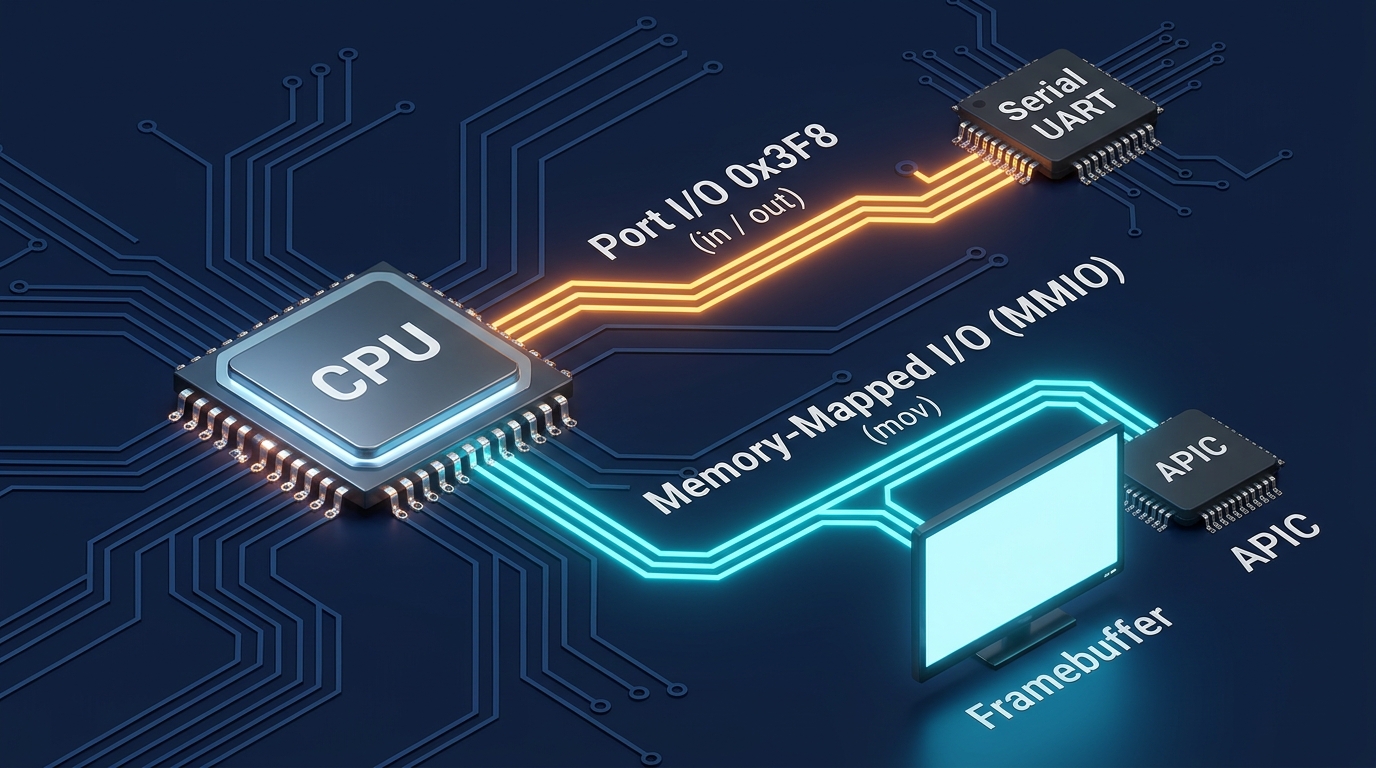
そしてx86_64のPCには、CPUからその「周辺機器の小箱」にアクセスするための通り道が 2種類 あります。
| 方式 | 一言でいうと | 使う番地(アドレス) | 使うCPU命令 | 代表的な周辺機器(AoganeOSでの使用Phase) |
|---|---|---|---|---|
| ① ポートI/O<br>(Port-Mapped I/O / PMIO) | メモリとは完全に別世界の 「周辺機器専用の番号(0〜65535番)」 を使う方式 | I/Oポート番号<br>(16ビット:0x0000 〜 0xFFFF) | 専用命令<br>in / out | ・シリアル通信 UART(Phase 1)<br>・レガシー8259 PIC(Phase 4)<br>・PS/2キーボード・マウス(Phase 5) |
| ② MMIO<br>(Memory-Mapped I/O:メモリマップドI/O) | 「物理メモリアドレスの一部」 に周辺機器の小箱を紛れ込ませる方式 | 物理メモリアドレス<br>(64ビット:通常のメモリと同じ空間) | 通常のメモリ命令<br>mov など | ・APIC 割り込み・タイマー(Phase 4)<br>・画面フレームバッファ(Phase 5〜6)<br>・PCIe / USB (xHCI) / NVMe(Phase 9〜10) |
図解:メモリ空間とI/Oポート空間の違い
文章だけでは2つの通り道の違いがイメージしにくいため、CPUから見た2つの空間の構造を図で確認しましょう。
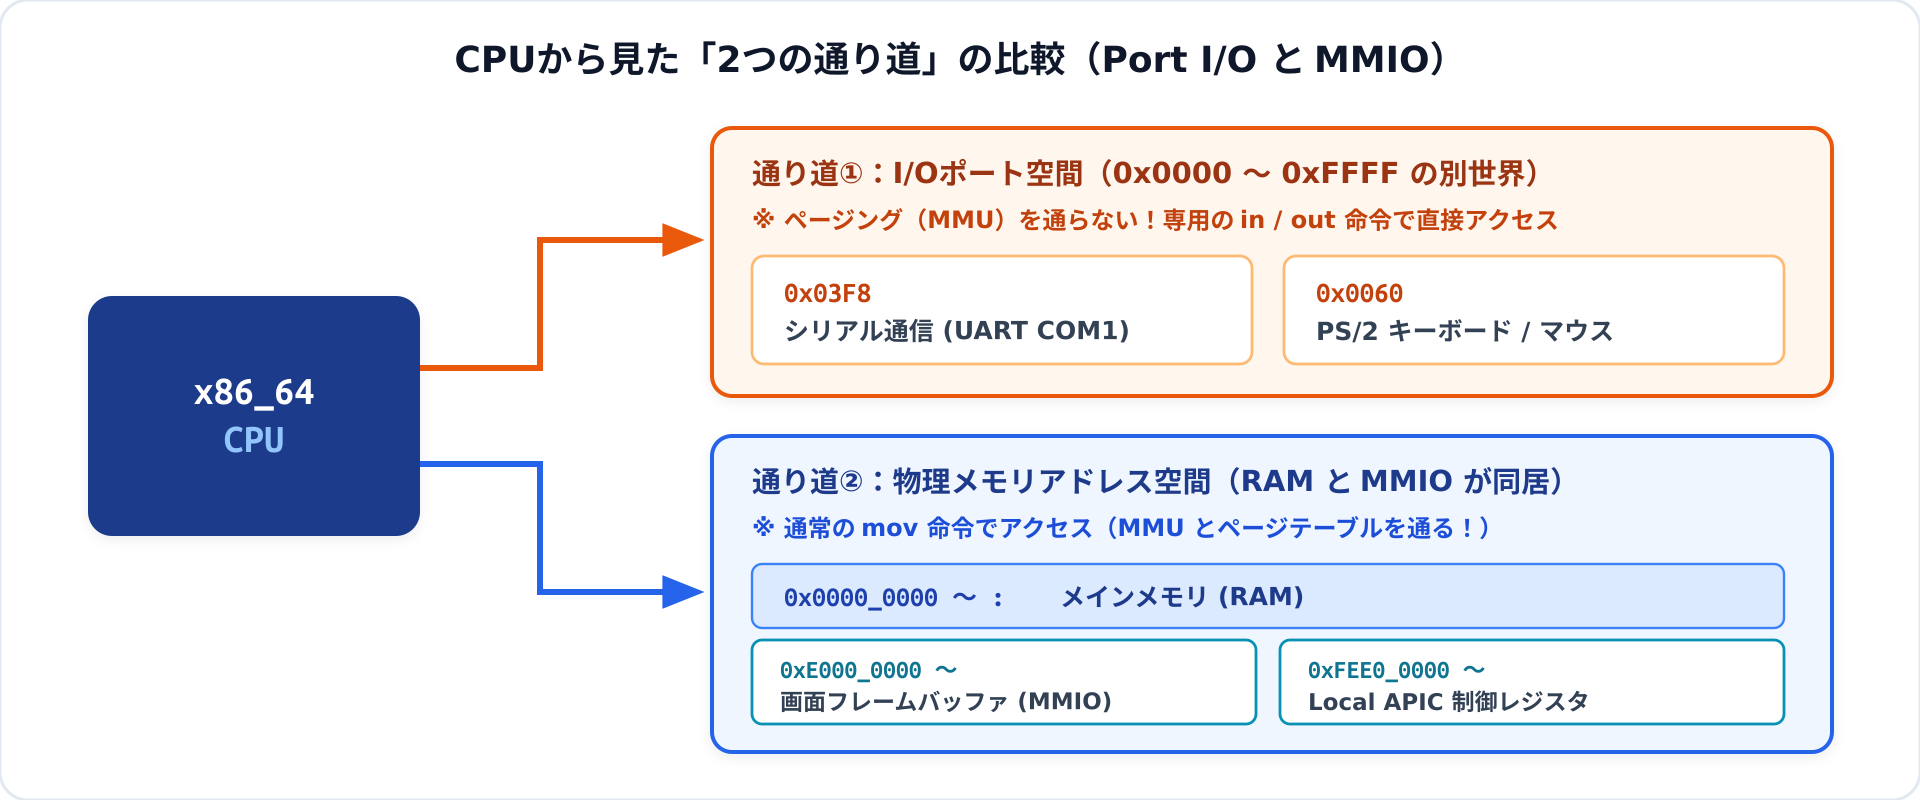
この図のとおり、2つの方式には明確な役割分担と歴史があります。
- ポートI/O(通り道①): 昔ながらのPC(IBM PC互換機)からずっと使われている伝統的な方式です。メインメモリの番地とはまったく無関係な「
0x03F8番ポート」といった16ビットの番号が最初から決め打ちで割り当てられており、ページテーブル(仮想メモリ)の設定に関係なく、専用のin/out命令だけで今すぐ簡単にアクセスできる という大きな長所があります。 - MMIO(通り道②): 大量のデータを高速にやり取りする現代の機器(グラフィック画面、APIC、PCIe、USB 3.0など)で使われる方式です。物理メモリアドレスの一部(たとえば
0xE000_0000番地など)がRAMではなく周辺機器に直結されており、ページテーブルで仮想アドレスにマッピングすれば、普通のメモリ読み書き(ポインタ操作)とまったく同じ感覚で高速に操作できる のが特徴です。
3. 基本的な仕組み①:なぜ最初に「シリアル通信(UART)」を作るのか?
ここで、Phase 1 の最初の一歩に話を戻しましょう。 「カーネルが起動したことを確認したいなら、画面(フレームバッファ)に文字を出せばいいのでは?なぜわざわざ『シリアル通信』なんてものを使うの?」と思うかもしれません。
画面に文字を出すのは、実はけっこう大変!
UEFIが終了したあとのグラフィック画面(フレームバッファ)は、ただの「色のついた点(ピクセル)の集まり」です。 そこに 'A' という1文字を表示するだけでも、次の作業がすべて必要になります。
- 文字の形(フォントデータ)をカーネル内に用意する。
'A'のビットマップを読み取り、縦16ドット×横8ドットの座標を計算してピクセルの色を塗る。- 改行や画面スクロールの計算を自前で実装する。
- もし画面描画のコード自体やページテーブルの設定にバグがあってクラッシュした場合、画面が真っ黒なまま何も出ず、どこで落ちたのかすら分からない!
シリアル通信(UART)なら、ポートに文字コードを書くだけで届く!
一方、シリアル通信(Serial Port / UART:Universal Asynchronous Receiver/Transmitter) は、昔からPCに標準搭載されている「1バイトずつ順番に文字データを送受信するための最もシンプルな通信装置」です。
OS開発でシリアル通信が愛されている理由は、圧倒的な手軽さと信頼性にあります。
- フォントも座標計算も一切不要: たとえば
'A'(文字コード0x41)という1バイトの数値を、シリアルポートの番号(0x3F8)にout命令でポンと書き込むだけで、そのまま'A'という文字が外部へ送信されます。 - ページテーブルが壊れていても動く: ポートI/O(
in/out命令)はMMU(ページテーブル)を通らないため、万が一ページングの設定ミスでクラッシュする直前であっても、確実にログを外へ吐き出すことができます。 - QEMUがそのままWSLのターミナルに表示してくれる: 実物のシリアルケーブルを持っていなくても心配はいりません。QEMUを起動するときに
-serial stdioというオプションを1つ付けるだけで、カーネルがシリアルポート(0x3F8)に書き込んだ文字が、そのまま今開いているUbuntu(WSL)のターミナル画面にリアルタイムで表示されます。さらに、テキストとしてコピー&ペーストして検索したり、自動テストで判定したりすることも簡単にできます。
だからこそ、自作OS開発では 「まず最初にシリアル出力(UART)を作って『声』を出せるようにし、画面描画(GUI)は基礎が固まったPhase 5〜6で作る」 のが黄金ルートになっているのです。
4. x86_64ではどうなっているか:in / out 命令と UART 16550 の仕様
それでは、実際にCPUからシリアルポート(UART 16550 という標準規格のチップ)を操作するためのx86_64の仕様を見ていきましょう。
1. ポートI/O専用の2つの命令:out と in
x86_64でI/Oポート(0〜65535番)を読み書きするときは、mov 命令ではなく次の専用命令を使います。
- ポート番号の指定:必ず
DXレジスタ(RDXの下位16ビット:0〜65535)にポート番号を入れておきます。 - データの指定:1バイト(8ビット)を送受信する場合は、必ず
ALレジスタ(RAXの最下位8ビット)を使います。
ポートへ1バイト書き込む(out 命令)
; 前提: DX レジスタにポート番号 (例: 0x03F8)、AL レジスタに送信したい1バイト (例: 0x41 = 'A') が入っている
out dx, al   ; DX番のI/Oポートへ、ALの1バイトを出力する
ポートから1バイト読み取る(in 命令)
; 前提: DX レジスタに読み取りたいポート番号 (例: 0x03FD) が入っている
in al, dx    ; DX番のI/Oポートから1バイトを読み取り、ALレジスタに格納する
(※ Intel構文では、どちらも 「左側が書き込み先、右側が読み出し元」 に統一されています。out dx, al は dx ポートへ書き出し、in al, dx は al レジスタへ読み込むので、向きを迷わずに覚えられます。)
2. シリアルポート(COM1:0x3F8)のレジスタ構造
PCの1番目のシリアルポート(COM1)には、先頭番号として 0x3F8 が割り当てられており、そこから連続する8個(0x3F8 〜 0x3FF)のポート番号を使って設定や送受信を行います。
すべての番号を覚える必要はありません。文字を送信するために最も重要なのは、先頭(+0) と 5番目(+5) の2つだけです。
| ポート番号 | オフセット | 役割(何をする窓口か) |
|---|---|---|
0x3F8 | base + 0 | データレジスタ(Data Register):<br>ここに1バイトの文字コードを書き込むと、その文字が送信されます(※通信速度を設定する瞬間だけ、速度設定用の窓口に切り替わります)。 |
0x3F9〜0x3FC | base + 1..4 | 割り込み設定、FIFOバッファ設定、データ形式(8ビット等)や通信速度(ボーレート)などの初期設定に使います。 |
0x3FD | base + 5 | ラインステータスレジスタ(Line Status Register:LSR):<br>現在の送信状態を確認する窓口です。ここの ビット5(0x20:送信バッファ空きフラグ) が 1 になっていれば、「前の文字を送り終わったので、次の文字を書き込んでOK!」という意味になります。 |
3. なぜ「空き確認(ポーリング)」をしてから文字を書くのか?
CPUの速度は1秒間に数十億回ですが、シリアル通信が文字を送る速度(たとえば1秒間に115,200ビット=約1万文字)は、CPUから見るとカタツムリのようにゆっくりです。
もしCPUが相手の都合を無視して、0x3F8 に連続で文字を投げ込んだらどうなるでしょうか? 前の文字をまだ送り終わっていないのに次の文字で上書きしてしまい、文字が欠落してしまいます。
そこで、1文字を送るときは必ず次の 2ステップ(ポーリング送信) を行います。
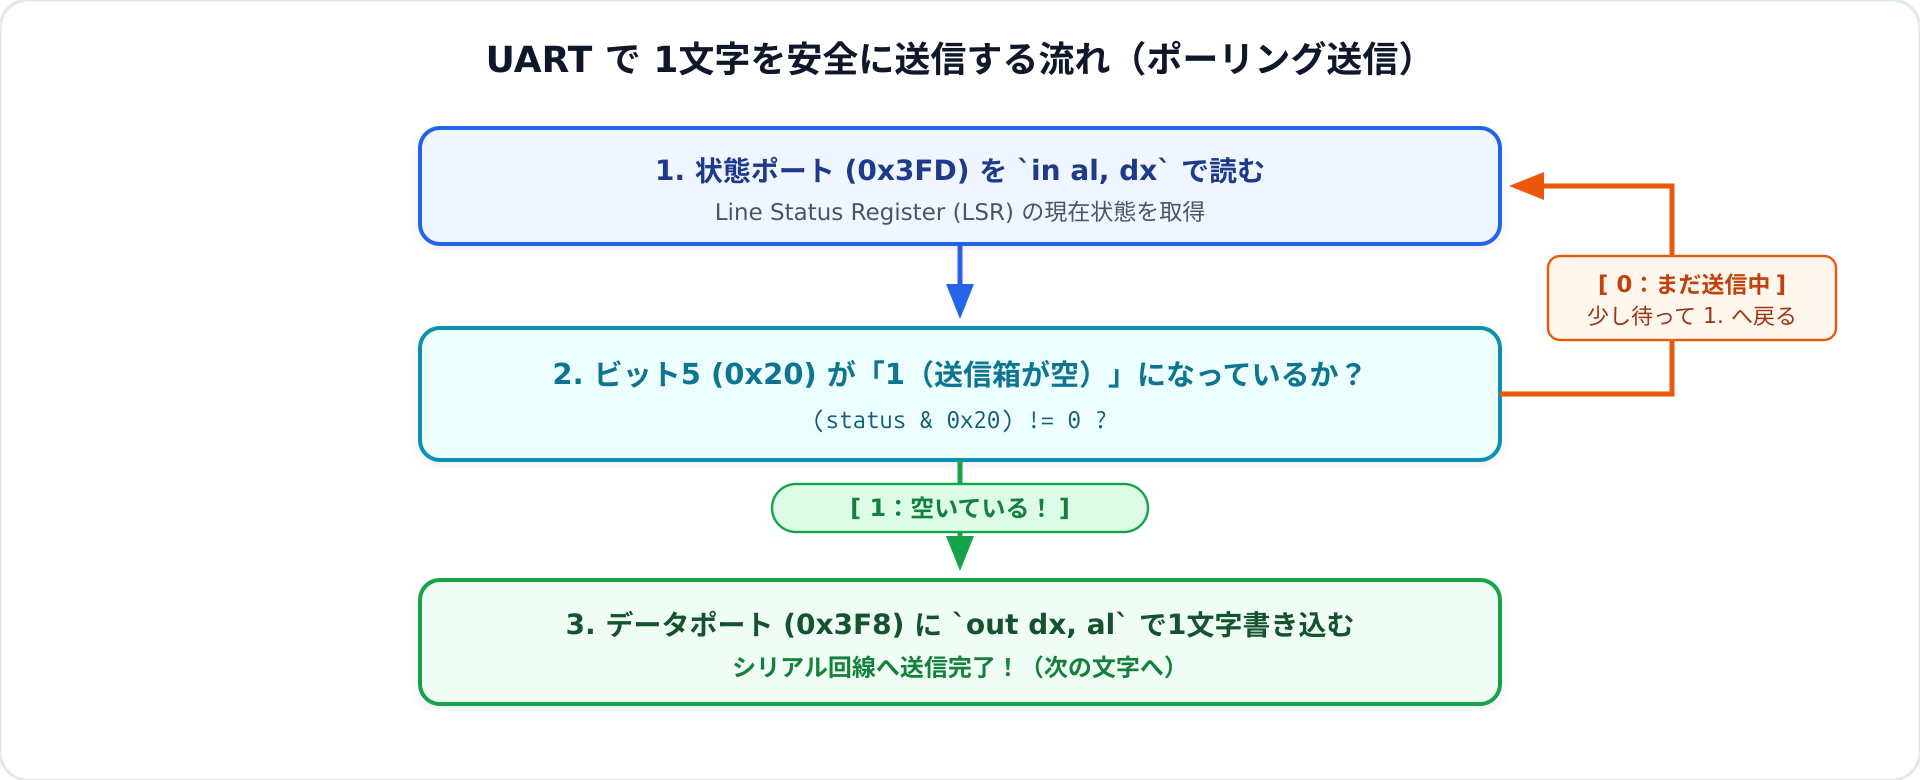
この「準備ができたかな?と繰り返し状態を確認して待つ方法」を ポーリング(Polling) と呼びます。Phase 1〜Phase 3のように割り込み機構がまだない段階では、このポーリング方式が最もシンプルで確実に動作します。
5. もう1つの主役「MMIO」と、Rustで絶対に必要な volatile
最後に、Phase 4(APIC)や Phase 5(画面フレームバッファ)以降で主役となる MMIO(メモリマップドI/O) を扱うときの、非常に重要なルールを確認しておきましょう。
コンパイラの「親切な最適化」が周辺機器を壊す?
MMIOでは、特定のメモリアドレス(たとえば 0xFEE0_0000 番地)が周辺機器のスイッチに直結されています。 ここで、もし普通の変数やポインタと同じように、次のようなコードを書いたとします。
// 説明用の疑似コード(× 通常のポインタ書き込み)
let reg_ptr = 0xFEE0_00B0 as *mut u32;
unsafe {
    *reg_ptr = 0; // 1回目の書き込み
    *reg_ptr = 0; // 2回目の書き込み
}
もし reg_ptr が普通のメモリ(RAM)だったら、同じ場所に2回続けて 0 を書いても1回だけ書いても結果は同じです。 そのため、賢いコンパイラ(Rust / LLVM)は 「おっ、同じ場所に同じ値を2回書いているな。1回目は無駄だから消してしまおう!」 あるいは 「このアドレスは誰からも読まれていないから、書き込み自体を全部消してしまおう!」 と勝手に命令を削除(最適化)してしまいます。
しかし、相手が周辺機器(MMIO)だった場合、「0 を書き込むという行為そのもの」が「割り込み終了の合図を送る」「次のデータを進める」といった重大な意味を持っています。コンパイラに命令を消されたり順番を入れ替えられたりすると、ハードウェアはまったく動かなくなってしまいます。
read_volatile と write_volatile の役割
この事故を防ぐために、MMIOのアドレスを読み書きするときは、コンパイラに対して 「ここは普通のメモリではなく周辺機器の窓口だから、絶対に勝手に命令を消したり順番を変えたりするな!」 と命じる必要があります。これを Volatile(揮発性)アクセス と呼びます。
Rustでは、ポインタに対して次の専用メソッドを使います。
- MMIOからの読み取り:
unsafe { core::ptr::read_volatile(ptr) }(またはptr.read_volatile()) - MMIOへの書き込み:
unsafe { core::ptr::write_volatile(ptr, value) }(またはptr.write_volatile(value))
(※なお、ポートI/Oで使うインラインアセンブリ asm!("out dx, al", ...) は、デフォルトで「副作用がある処理」として扱われるため、コンパイラに勝手に消されることはありません。)
6. OS開発との関係:どのフェーズでどちらを使うのか?
今回学んだ「ポートI/O」「MMIO」「UART」が、AoganeOSの各フェーズでどう登場するかを整理しておきましょう。
| フェーズ | 操作する対象 | 使う方式 | 内容 |
|---|---|---|---|
| Phase 1:OS起動 | UART 16550(シリアル通信) | ポートI/O (0x3F8) | ExitBootServices 直後から使える最初のデバッグ出力(serial_println!)として実装します。 |
| Phase 2:CPU基盤 | UART(カーネルロガー) | ポートI/O (0x3F8) | CPUIDの検出結果や、CPU例外(Page Fault等)が起きたときのレジスタダンプをシリアルへ出力します。 |
| Phase 3:メモリ管理 | MMIOマッピング基盤 | MMIO | 周辺機器の物理アドレスを、キャッシュ無効(UC)やWrite-Combining(WC)属性で仮想アドレスへマップする仕組みを作ります。 |
| Phase 4:割り込み・タイマー | 8259 PIC / APIC | 両方 | 古い8259 PICは ポートI/O(0x20/0xA0)で無効化し、新しいLocal APIC / I/O APICは MMIO(0xFEE0_0000 等)+ volatile で制御します。 |
| Phase 5〜6:初期デバイス・GUI | PS/2入力 / フレームバッファ | 両方 | PS/2キーボード・マウスは ポートI/O(0x60/0x64)で読み取り、画面フレームバッファは MMIO でピクセルを描画します。 |
7. よくある誤解と注意点
誤解①:「ポートI/Oの 0x3F8 番とは、物理メモリの 0x0000_03F8 番地のこと?」
【正しい理解】いいえ、物理メモリの 0x3F8 番地とはまったく別の空間です。 物理メモリの 0x0000_03F8 番地はただのRAM(BIOSデータ領域)です。そこに mov 命令で値を書き込んでも、シリアルポートには1ミリも届きません。I/Oポートの 0x3F8 番にアクセスするには、必ず DX レジスタに 0x3F8 を入れて in / out 命令 を使う必要があります。
誤解②:「MMIOの物理アドレス(例:0xFEE0_0000)は、通常のRAMと同じキャッシュ設定でページテーブルにマップしてよい?」
【正しい理解】MMIO領域は、CPUキャッシュを無効化(Uncacheable:PCD ビット等を設定)してマップする必要があります。 もし周辺機器のレジスタ(MMIO)に通常のCPUキャッシュが効いてしまうと、「周辺機器の状態が変わっているのに、CPUが古いキャッシュの値を読んでしまう」「CPUが書き込んだ命令がキャッシュに溜まったままで、いつまでも周辺機器に届かない」という深刻なバグが起きます(ただし画面のフレームバッファだけは、描画を高速化するために Write-Combining という特別なモードを使います。これはPhase 3・Phase 5で詳しく扱います)。
誤解③:「改行コード \n(LF:0x0A)を送るだけで、シリアル端末の表示も綺麗に行頭へ戻る?」
【正しい理解】シリアル通信の規格では、\n(下に1行進む)の前に \r(CR:0x0D、行頭に戻る)も送るのが確実です。 多くのシリアル端末やログ表示環境では、\n だけを送ると「行は下に下がるけれど、横位置が左端に戻らない(階段状にズレていく)」という現象が起きることがあります。そのため、UARTの出力処理では \n が来たら自動的に \r(0x0D)を先に送信してから \n(0x0A)を送るように実装するのが定番のテクニックです。
8. まとめ
これで、Phase 1(独自UEFIブートローダーとOS起動)の実装に必要な基礎知識がすべて揃いました!今回の要点を整理します。
- CPUが周辺機器(デバイス)とやり取りする方法には、専用命令(
in/out)を使う ポートI/O と、物理メモリアドレス空間の一部を使う MMIO(メモリマップドI/O) の2種類がある。 ExitBootServices後の最初の出力先には、フォントやページテーブルに依存せず1バイト書くだけで文字を送れる シリアル通信(UART 16550 / COM1ポート0x3F8) を使うのが定石である。- QEMUに
-serial stdioオプションを付けると、UARTへ出力した文字がそのままホスト(WSL)のターミナル画面に表示される。 - UARTで文字を送るときは、ステータスポート(
0x3FD)のビット5が1(送信可能)になるのを待ってから(ポーリング)、データポート(0x3F8)へ文字コードを書き込む。 - MMIOをポインタ経由で読み書きするときは、コンパイラの最適化による命令削除を防ぐため、必ず
read_volatile/write_volatileを使用する。
9. 理解度チェック
今回の内容が身についたか、4つの問題で確認してみましょう(クリックで解答例を開けます)。
Q1. CPUが周辺機器を操作する「ポートI/O」と「MMIO(メモリマップドI/O)」は、使うアドレス空間とCPU命令の点でどう違いますか?
【解答例】
• ポートI/O: メモリとは独立した16ビットの I/Oポート空間(0x0000〜0xFFFF) を使い、専用命令である in / out 命令 でアクセスします(MMU/ページテーブルを通りません)。
• MMIO: 通常の 物理メモリアドレス空間 の一部に周辺機器のレジスタが割り当てられており、ページテーブルで仮想アドレスへマップしたうえで通常の mov 命令(ポインタ読み書き) でアクセスします。
Q2. OSカーネルの起動直後(Phase 1)、画面(フレームバッファ)への文字描画よりも先に「シリアル通信(UART)」を実装するのはなぜですか?
【解答例】
画面(フレームバッファ)に文字を出すにはフォントデータやピクセル座標計算・スクロール処理などが必要で複雑なうえ、ページテーブル等に問題があると何も表示できないからです。一方、UART(ポートI/O 0x3F8)なら out 命令で文字コードを送るだけで確実に動作し、QEMUの -serial stdio によってターミナル上で即座にログを確認・検索できるためです。
Q3. UARTのデータポート(0x3F8)に文字を書き込む前に、毎回ステータスポート(0x3FD)のビット5を確認する必要があるのはなぜですか?
【解答例】
CPUの処理速度に比べてシリアル通信の送信速度は非常に遅いためです。前の文字の送信が終わって送信バッファが空(ビット5が 1)になるのを待たずに次の文字を書き込むと、送信中のデータが上書きされて文字落ち(文字化け)してしまうからです。
Q4. RustでMMIO(メモリマップドI/O)のレジスタを読み書きするとき、通常のポインタ操作(*ptr = val)ではなく write_volatile / read_volatile を使わなければならないのはなぜですか?
【解答例】
通常のポインタ操作を使うと、コンパイラが「通常のRAMへの読み書き」だと判断して、連続する書き込みや使われていない読み取りを 最適化によって勝手に削除したり順序を入れ替えたりしてしまうため です。volatile を使うことで、ソースコードに書いたとおりの回数・順序で確実にメモリアクセス命令を発行させることができます。
10. 関連記事・参考資料
関連する基礎知識・実装記事
- Phase 1 の基礎知識記事シリーズ(全7回・今回で完結!):
- CPUとレジスタ・メモリの基本!プログラムが動く仕組みとx86_64の主要レジスタ(RIP・RSP・RAX)をゼロから解説
- 物理アドレスと仮想アドレスとは?仮想メモリが必要な理由とx86_64のHigher Half配置をゼロから解説
- x86_64の4段階ページング入門!CR3とページテーブルで仮想アドレスを変換する仕組み
- 実行ファイル(ELF64 / PE)とリンカスクリプトの基本!セクション・PT_LOAD・VMAとLMAをゼロから解説
- UEFIメモリマップとExitBootServicesとは?ファームウェアからOSカーネルへ主導権を渡す仕組み
- スタックと関数呼び出し規約(ABI)とは?call/retの動きとSystem V・Microsoft x64の違いをゼロから解説
- ポートI/OとMMIO・シリアル通信(UART)とは?CPUが周辺機器と会話する2つの方法をゼロから解説(本記事)
- この知識を使う実装記事(次回より実装・公開予定):
- Phase 1 前半:Higher HalfカーネルとBootInfoの実装:リンカスクリプトとUARTシリアル出力
- Phase 1 後半:ELF64ローダー・初期ページング・ExitBootServicesの実装とGDBデバッグ
一次資料・参考資料
- Intel® 64 and IA-32 Architectures Software Developer’s Manual (SDM)
- Volume 1: Basic Architecture, Chapter 19 “Input/Output”(I/Oポートアドレス空間、
IN/OUT命令の動作と特権レベル制御) - Volume 2A / 2B: Instruction Set Reference, “
IN— Input from Port” / “OUT— Output to Port” - Volume 3A: System Programming Guide, Part 1, Chapter 12 “Memory Cache Control”(MMIOにおけるキャッシュ制御属性 UC / WC 等)
- 公式URL: https://www.intel.com/content/www/us/en/developer/articles/technical/intel-sdm.html
- Volume 1: Basic Architecture, Chapter 19 “Input/Output”(I/Oポートアドレス空間、
- PC16550D Universal Asynchronous Receiver/Transmitter with FIFOs (Texas Instruments / National Semiconductor Datasheet)
- 16550 UART のレジスタマップ(RBR / THR / IER / FCR / LCR / MCR / LSR)およびビット定義の一次仕様
- Rust Standard Library (
core) Documentationcore::ptr::read_volatile/core::ptr::write_volatileの仕様と安全性要件